GPT-6 Astra零样本控制机械臂,通用大模型叩开机器人动作大门
第三方测试显示,OpenAI通用大模型GPT-6 Astra无需专项微调即可零样本控制机械臂,机器人“大脑”从语言理解迈向动作决策,引发通用模型与专用具身模型路线之争。
2026年9月GPT-6 Astra发布后,一段演示视频引发业界关注:第三方机构RoboCurve测试显示,未经针对性微调的Astra仅凭视觉输入与硬件实时状态,便可直接输出机械臂动作指令,在“将红色方块放入碗中”的任务中20次尝试成功19次,零样本成功率约95%。
这一能力意味着机器人“大脑”的进化出现拐点。过去大模型主要承担高层决策,真正抓取、移动仍依赖专用控制程序,语言与动作脱节;而Astra在听到指令后无需预训练,就能在画面中定位物体、分清空间方位,相当于打通了从“听懂”到“做到”的链路,泛化能力显著提升。
英伟达研究团队同期发布题为《Astranomy》的实证论文:GPT-6 Astra作为“原生机器人策略”,在RoboLab-120测试中,智能体方案任务成功率达74.8%,较此前最优公开策略高出23.8个百分点。不过单次模型调用平均耗时约18.56秒,智能体方案每轮消耗约3090万Token、费用约36.4美元,距离真实连续作业仍有差距。
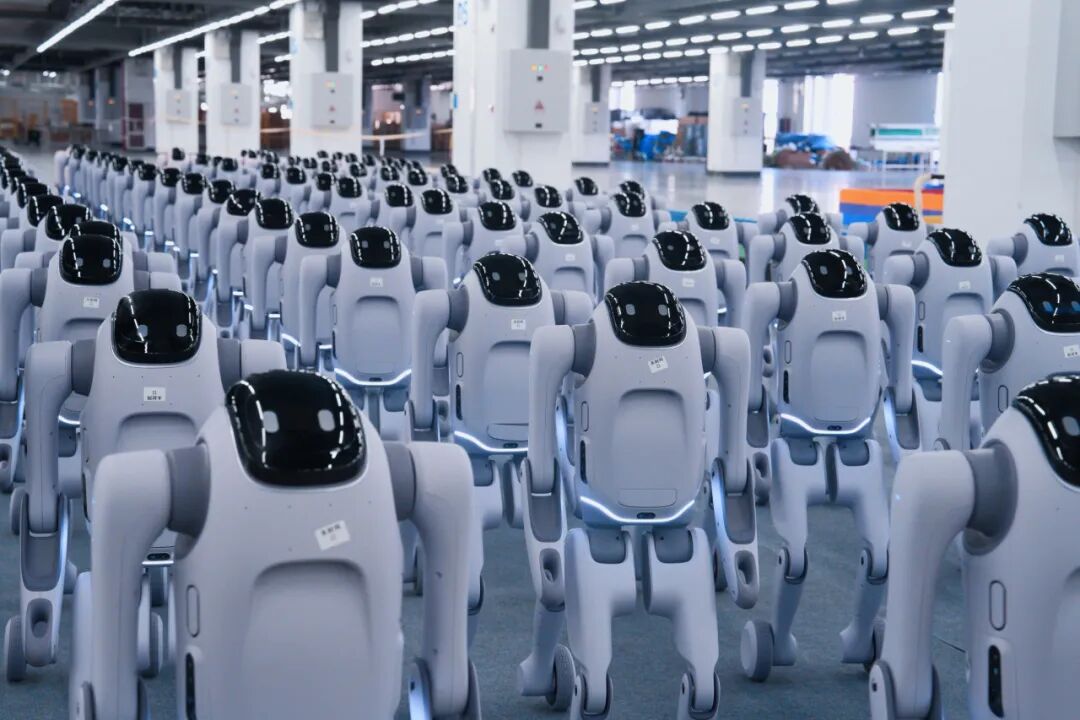
国内企业已在探索“快慢脑”分工。启元机器人将Astra设为“慢脑”负责环境理解与规划,自研具身模型作为“快脑”负责实时动作,使机器人能理解规则并操作棋子。其首席科学家董豪表示,让通用大模型直接操控机械臂抓取一次耗时超半小时、单次成本约1美元,而自研模型仅需数秒。
这场“大脑”之争也推动技术路线收敛:通用大模型正承担更多思考与规划,但具身企业认为全栈技术路径仍是必答题。随着OpenAI下场研发人形机器人、英伟达推出Cosmos世界模型,模型巨头正加速从数字世界走向物理世界,有望推动具身智能迎来产业化拐点。
读者评论 (0)
想参与讨论?请 登录 后发表评论。
还没有评论,欢迎抢沙发!