波士顿动力给Atlas装上轮子,强化学习让机器人完成360度旋转跳
11月9日,现代汽车集团旗下的波士顿动力发布一段近三分钟的研究视频,展示了人形机器人Atlas的新形态:研发团队拆下它原本的双足,在踝关节处装上现成的滑板轮,让这台机器人在地面上滚动、侧滑,并完成一次完整的360度空中旋转跳跃。
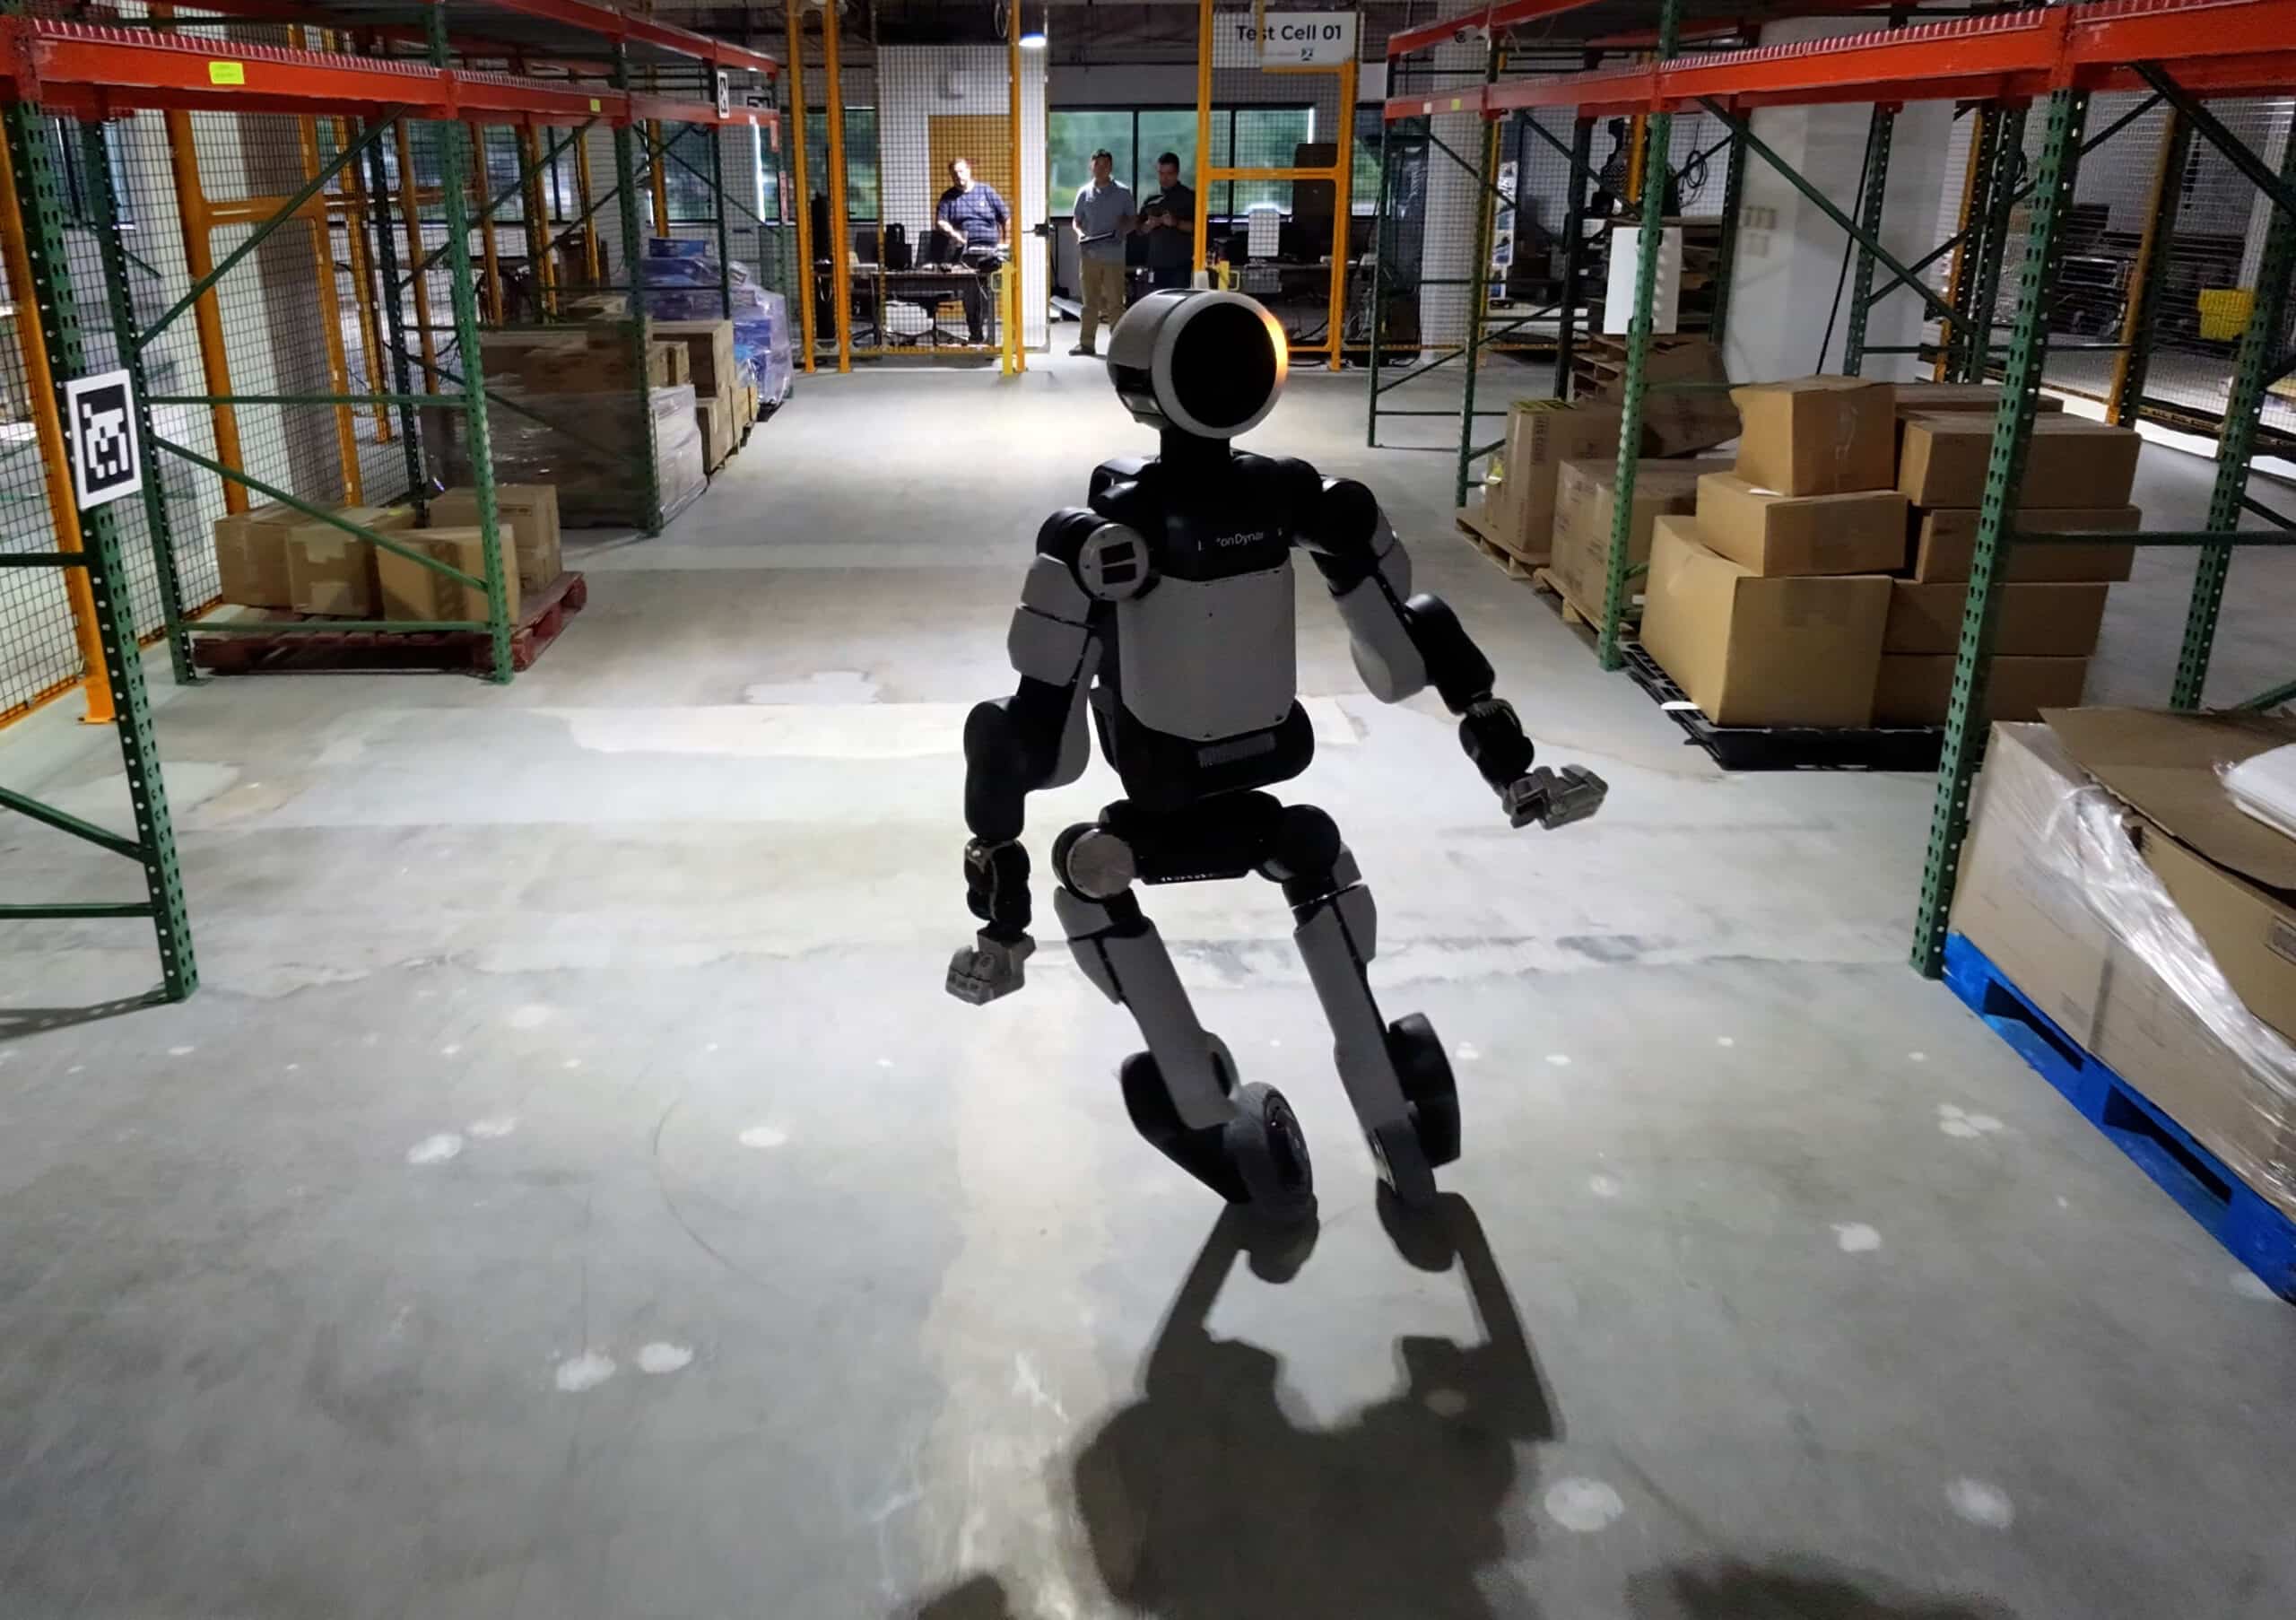
据波士顿动力介绍,这套“轮式Atlas”并非商业化产品,而是一个用于压力测试的执行器研究平台。唯一的定制部件是一个连接滑板轮与原有踝部执行器的适配器;在软件模型中,每个轮子被当作一个可连续旋转的“踝关节”处理,因此无需重建整套机器人模型。驱动这一动作的核心是人工智能强化学习与Sim-to-Real(仿真到现实)技术的结合:机器人在虚拟环境中经过数百万次试错来优化动作,团队再把真实电机的实测特性精确写进仿真,缩小虚实差距。360度旋转跳的动作轨迹来自真人跳跃的动捕数据,公司在实体机器人上首次尝试便成功完成。
控制工程师Andy Wu(吴晓宇)在博客中记录,侧滑动作的训练把人类脚步打滑的动捕片段,转化为机器人用轮子转向的滚动动作;让他意外的是,策略自己“学会”了如何利用轮子推进。他强调,这套训练让动作平滑、Atlas保持稳定且易于操控,从仿真到硬件的迁移“近乎完美”。现代摩比斯本月将在京畿道始兴研究中心启动Atlas执行器的原型生产,供应目标定在2028年;集团计划2028年把Atlas部署到美国佐治亚州新工厂,负责零部件分拣,并逐步扩展至总装工序。
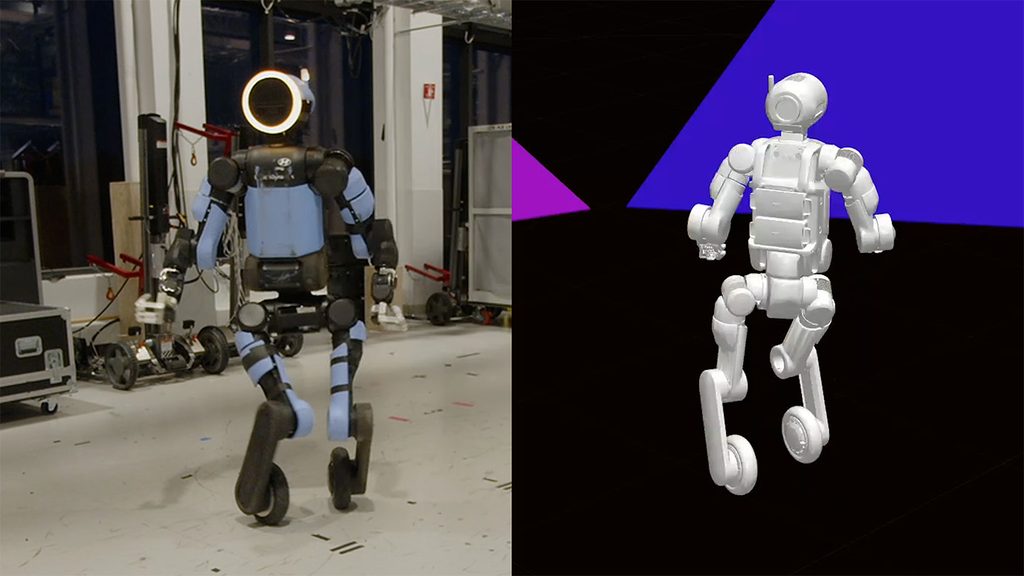
这次实验的直接价值不在“会跳的机器人”,而在于验证了电机模型如何加速强化学习策略的设计。波士顿动力表示,相关经验已反哺标准双足Atlas,尤其是让执行器动力学与全身强化学习结合得更紧密,以提升策略在故障模式下的鲁棒性。Wu还开始研究“执行器失效”策略——当真实电机偏离预期行为时,学习控制能否自动生成应对。这延续了波士顿动力“一次只探针一个极限”的研究传统,此前它刚演示过侧手翻接后空翻的动作。
过去几年,人形机器人从实验室走向真实场景,控制算法的可靠性成为落地关键。从英伟达GR00T 2用人类视频教机器人操作,到通用大模型尝试零样本控制机械臂,行业正围绕“让AI真正在物理世界里做动作”展开竞速。波士顿动力用轮子当探针,本质上是在为更可靠的双足机器人积累控制栈经验——炫技之外,工厂与仓储才是这些技术最终要证明自己的地方。
读者评论 (0)
想参与讨论?请 登录 后发表评论。
还没有评论,欢迎抢沙发!