苹果披露HALO人形机器人控制系统,仿真动作可迁移到现实
当地时间11月4日,苹果研究团队在预印本平台 arXiv 提交论文《Perceptive Humanoid Motion from Simulation》,披露了人形机器人自主控制系统 HALO。研究团队将其部署在宇树科技的 G1 人形机器人上验证,目标是让机器人在仿真环境中学到的动作,能够直接迁移到陌生、未预先建图的真实房间中执行。
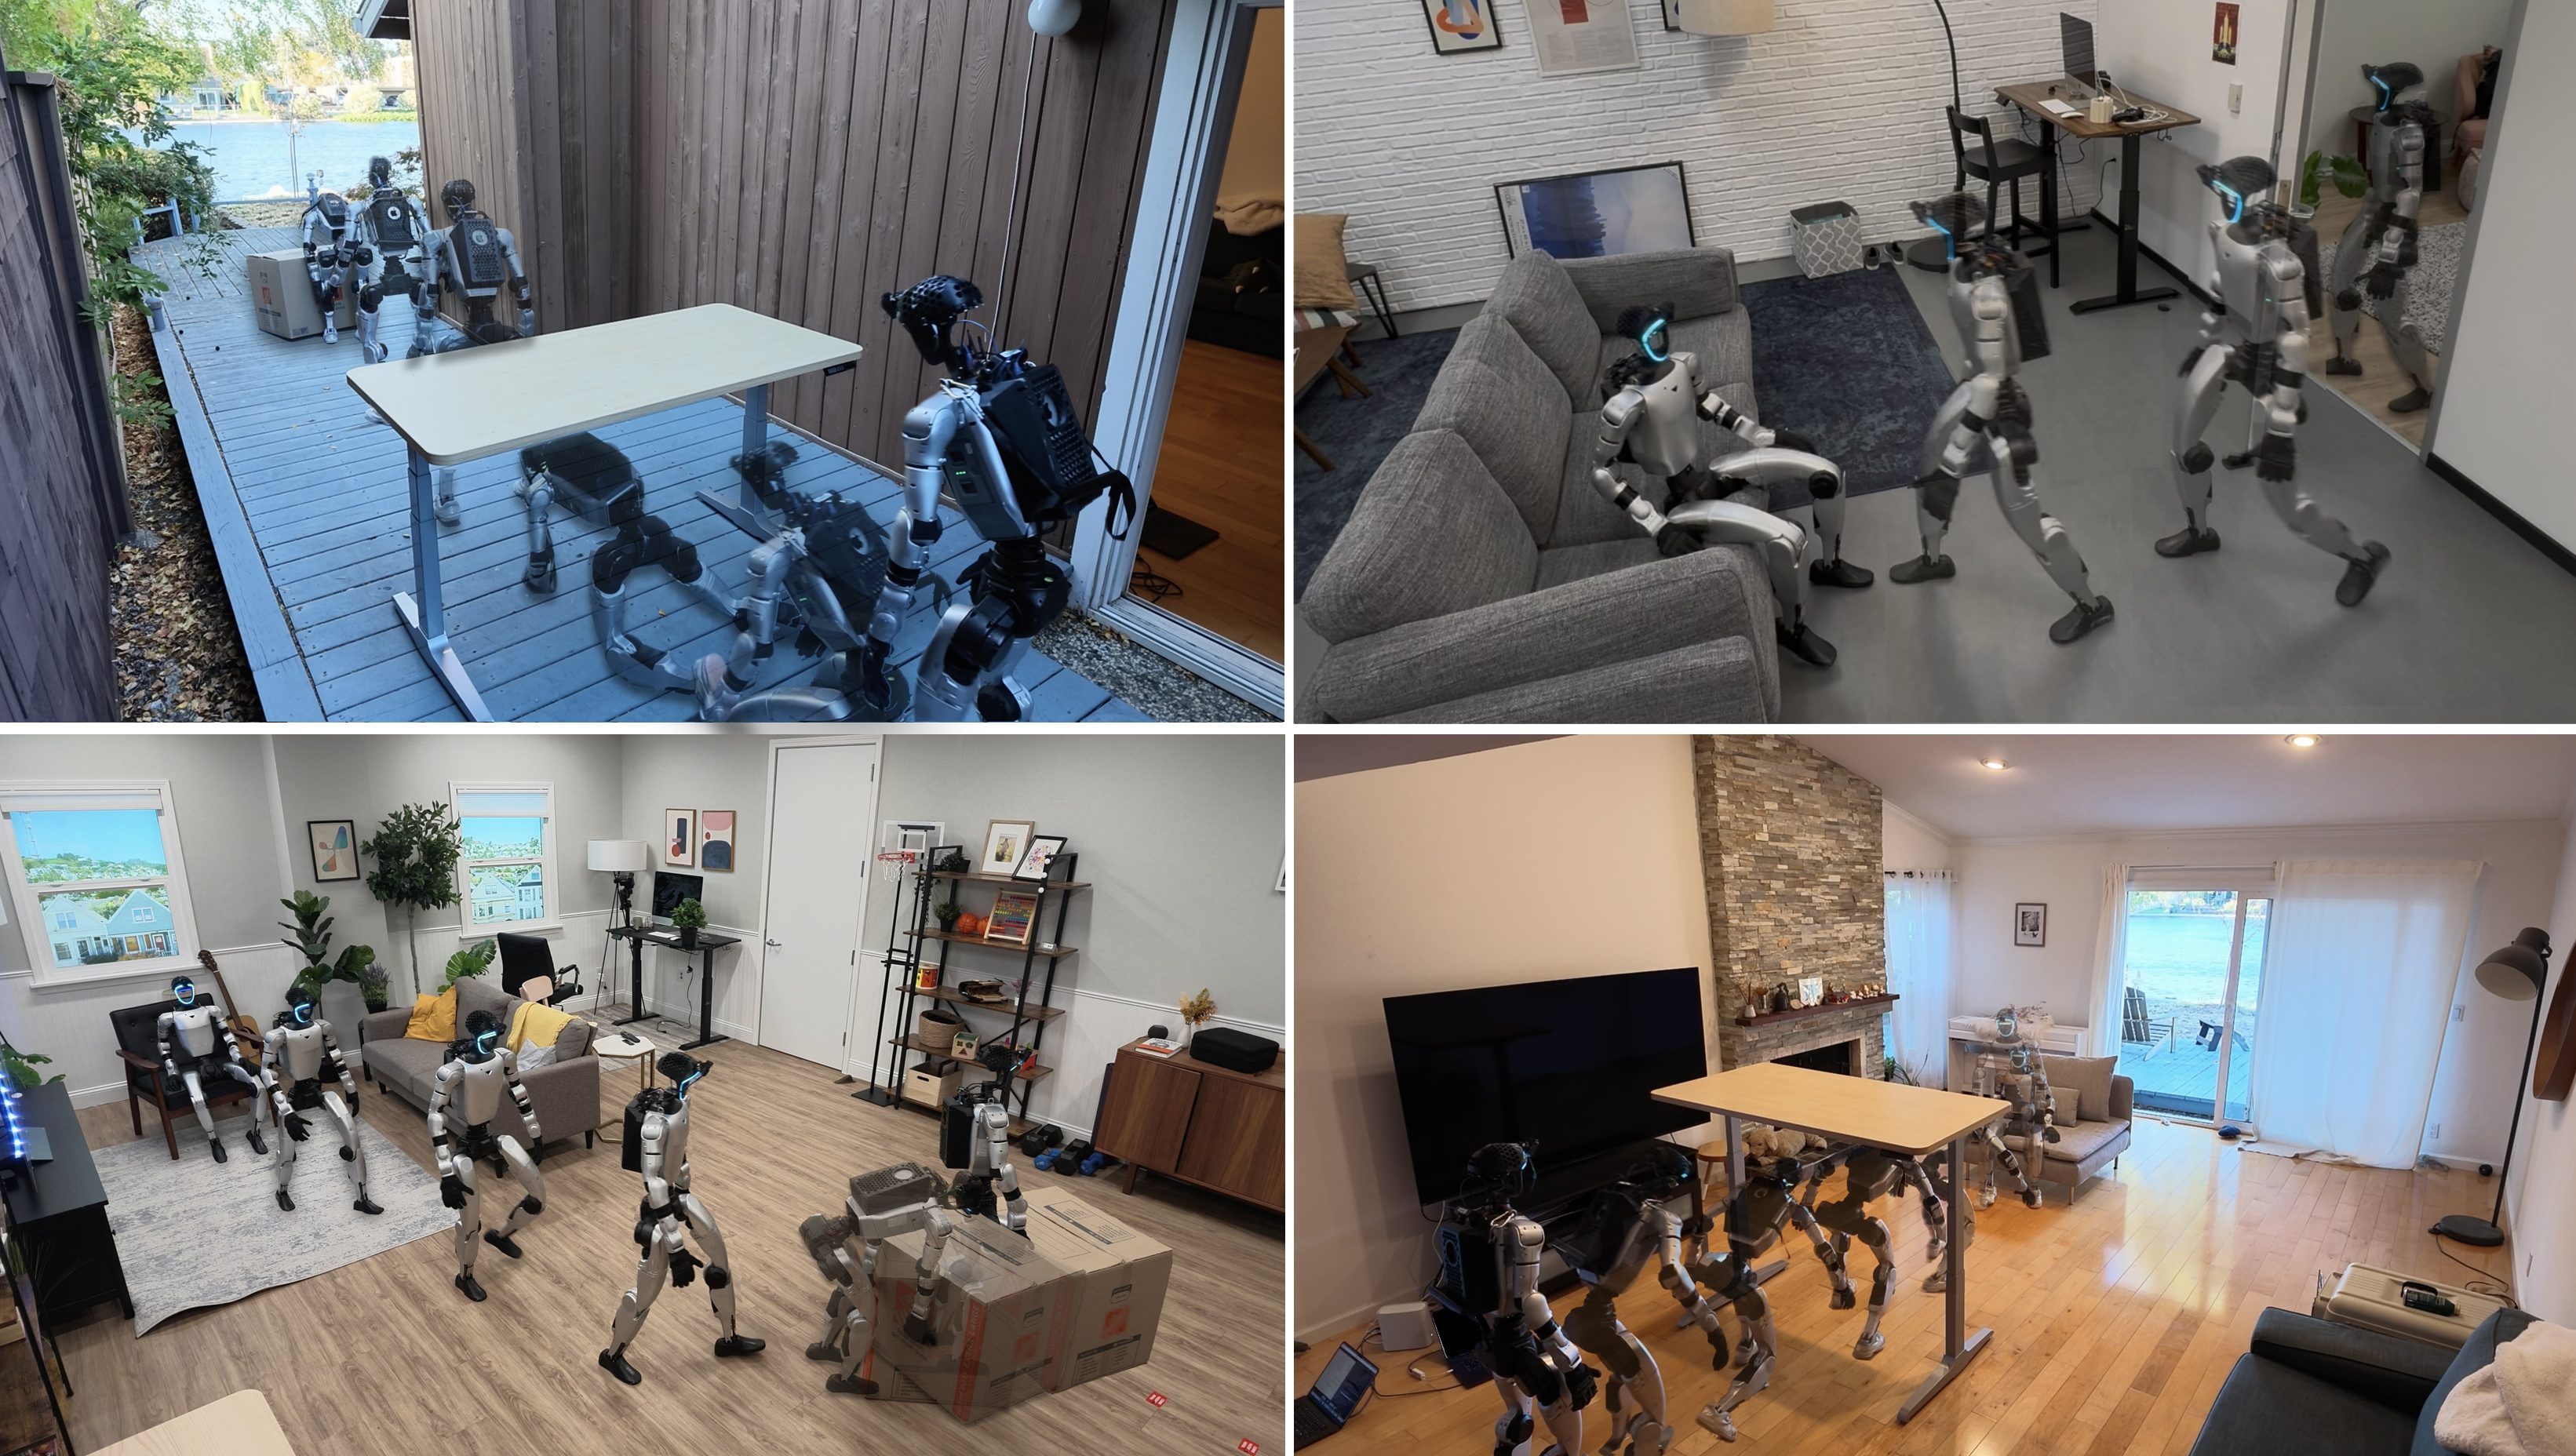
HALO 由三个层级协同控制。最上层是基于视觉语言模型(VLM)的任务编排模块,默认采用千问 Qwen3.6-35B-A3B,在机器人搭载的 Mac mini 上本地运行,无需联网即可工作;该层负责理解指令中的模糊信息并拆解子任务。中间层为动作生成模块,采用另一款千问模型 Qwen3.5-2B 作为参数冻结的编码器,配合 DiT 解码器规划未来约 5 秒的全身动作,每秒重新规划约 3 次。底层则是经强化学习、策略蒸馏训练的动作跟踪器,以每秒 50 次频率将动作计划转化为关节控制指令。
为获取训练数据,团队在 1000 个程序生成的模拟家庭环境中合成了约 300 小时的主要数据,将“看到什么、接到什么指令、如何运动”配对起来。论文披露,研究团队使用 250 张英伟达 H100 GPU 耗时约 48 小时合成主要训练数据,动作生成器与动作跟踪器分别使用 64 张 B200 与 4 张 H100 训练。在 6 个未预先扫描的真实环境中完成 360 次单项任务,平均成功率达 91%;3 种组合任务各 10 次测试平均成功率为 70%。
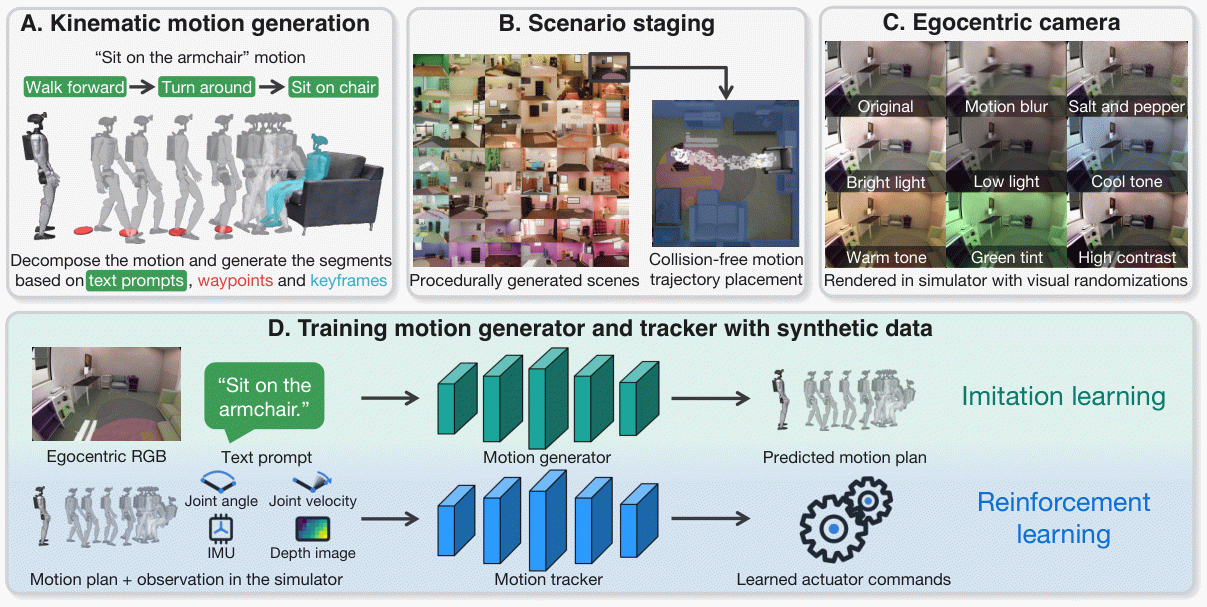
相比此前侧重“大脑”研究的同行,苹果以论文和代码公开的方式切入人形机器人控制,把物理 AI 从封闭研发推向可复现、可验证的工程范式。不过团队也指出,目前系统主要依赖视觉感知,难以直接感知接触情况;当物体离开相机视野或被遮挡时,涉及较多接触的任务表现会下降,加入触觉感知是后续改进方向。
读者评论 (0)
想参与讨论?请 登录 后发表评论。
还没有评论,欢迎抢沙发!